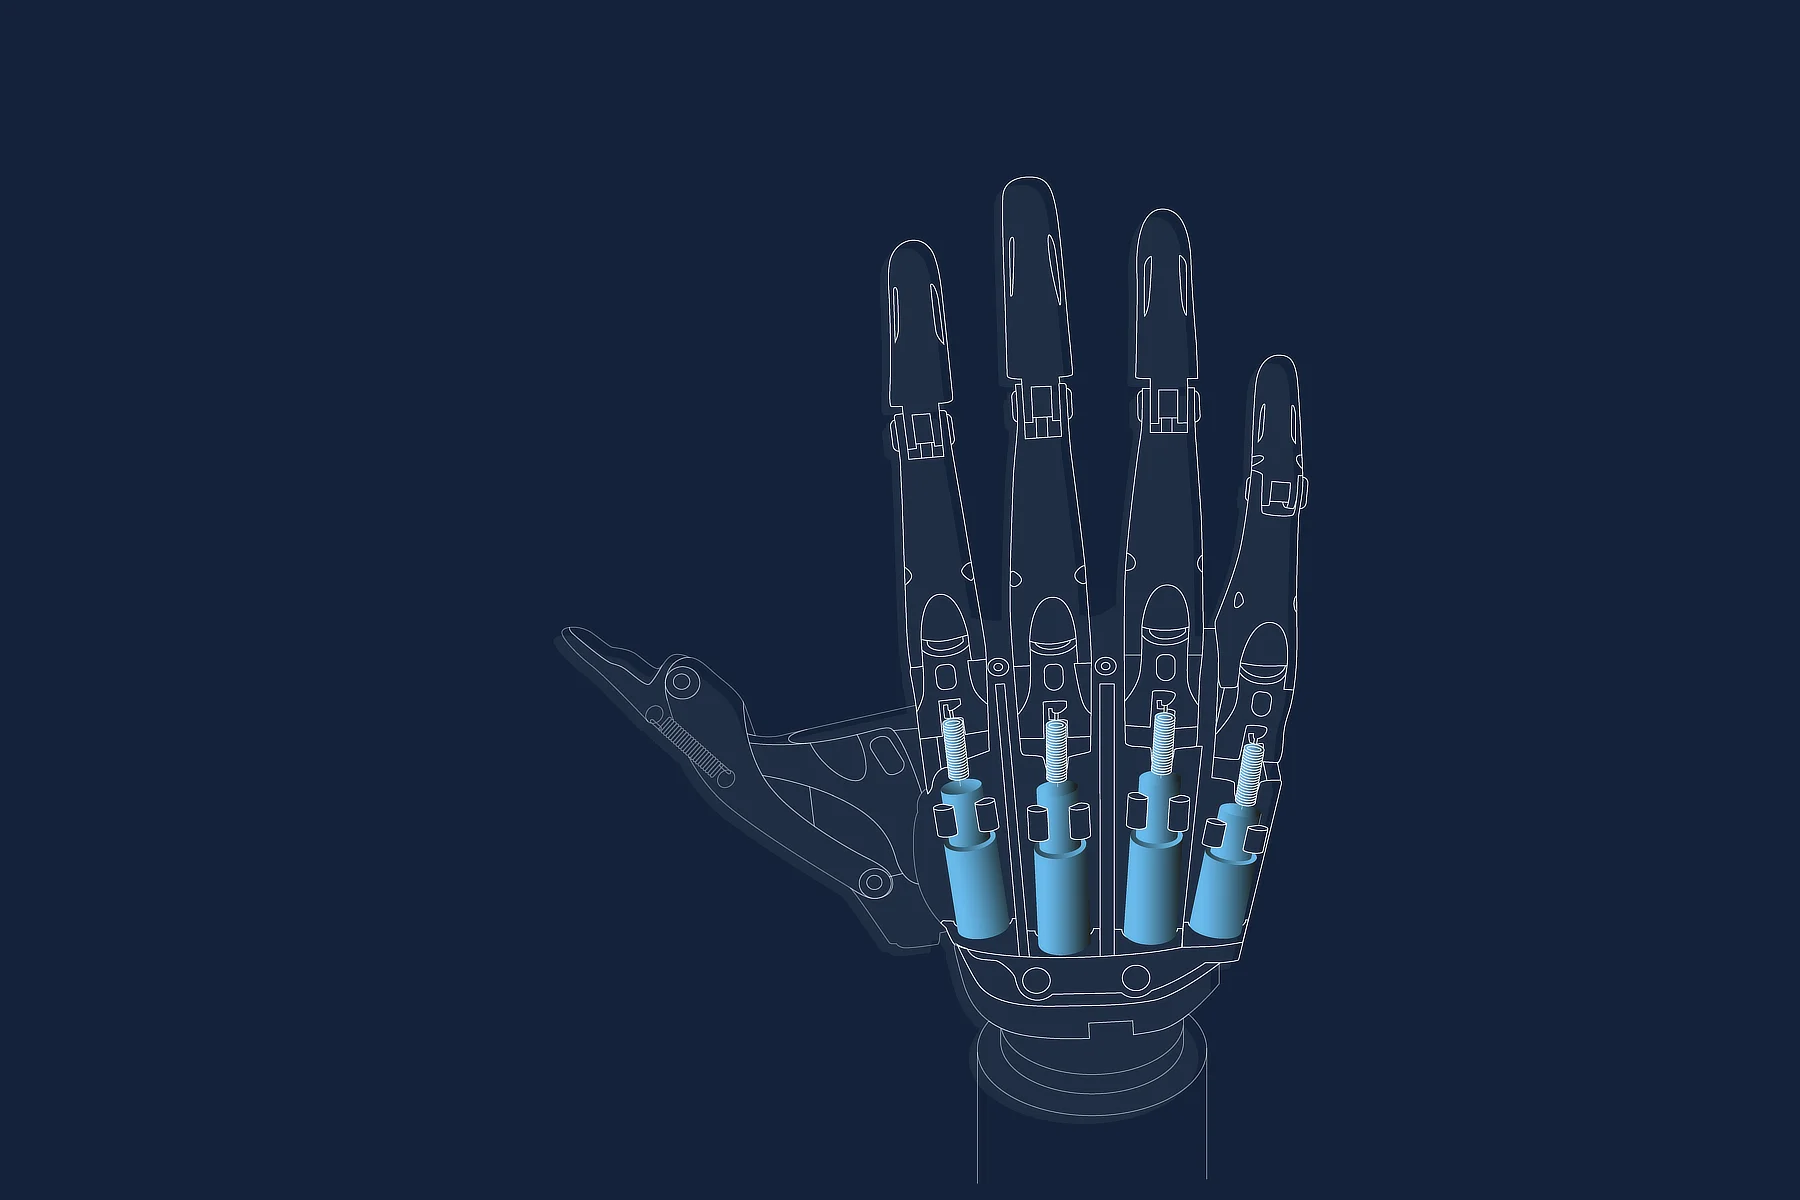
Šaka je, možda, najčešće korišćeno ljudsko „oruđe”. Njena spretnost, fina motorika i senzorne povratne informacije čine je sponom – interfejsom – između tela i okruženja. Reprodukovanje ove fascinantne funkcionalnosti u veštačkoj šaci predstavlja jedan od najvećih izazova u robotici, a ujedno i jedan od njenih najtežih zadataka. Bilo da je reč o automatizaciji, medicinskoj robotici, industrijskoj primeni ili savremenoj protetici, od robotskih šaka se očekuje da čine ono što je ljudska šaka usavršavala hiljadama godina: da koordiniraju složene pokrete, primenjuju različite tehnike hvatanja, reaguju na spoljne nadražaje i precizno doziraju silu. Ne radi se samo o obliku i pokretljivosti, već i o minijaturnim motorima, inteligentnom upravljanju i sposobnosti prilagođavanja promenljivim uslovima u okruženju.
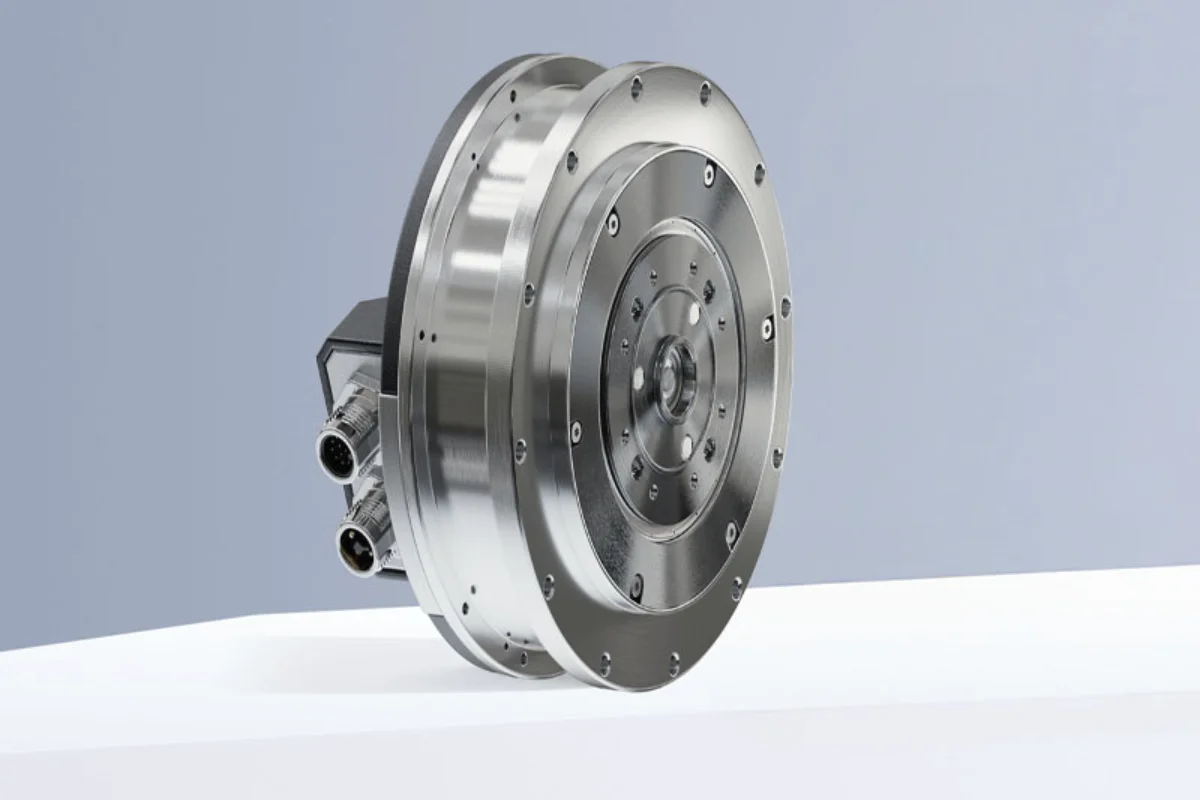
Ljudska šaka je izuzetno složena i fino usklađena celina koju čine 27 kostiju, više od 30 zglobova i mišića, kao i brojne tetive, što omogućava maksimalnu fleksibilnost i kontrolu. Kada je reč o veštačkoj šaci, to znači da ona mora biti projektovana tako da bude robusna, a istovremeno fleksibilna, lagana i stabilna, kao i kompaktna i efikasna. Ovo zahteva pažljivo balansiranje, što postavlja visoke zahteve pred materijale, konstrukciju i – što je najvažnije – tehnologiju pogona! Električni motori obezbeđuju snažne pokrete, senzori pružaju neophodne povratne informacije, a inteligentni sistemi upravljanja koordiniraju procese u realnom vremenu.
Humanioidni roboti predstavljaju sponu između veštačke inteligencije i stvarnog sveta, a njihove ruke su alat, sredstvo izražavanja i interakcije.
Ukratko, da bi se jedna robotska šaka kretala što prirodnije, poput ljudske, potrebne su joj precizne i fino podešene unutrašnje komponente. Cilj je stvoriti simbiozu tehnologije i biologije – pomoći u obnavljanju izgubljenih sposobnosti ili proširiti ljudske mogućnosti. Granica između humanoidne robotike i savremene protetike je veoma fluidna; obe discipline koriste slične tehničke principe kako bi omogućile pokrete koji su što je moguće bliži ljudskom uzoru.
Fina motorika
Humanioidni roboti predstavljaju sponu između veštačke inteligencije i stvarnog, fizičkog sveta. Njihove ruke nisu samo alat, već i sredstvo izražavanja i interakcije. Kvalitet pokreta – to koliko su oni glatki, snažni ili precizni – u velikoj meri zavisi od tehnologije pogona. Minijaturizacija, preciznost, dinamika i energetska efikasnost nisu samo pomodne reči, već ključni faktori uspeha. Tek kada ovi elementi savršeno sarađuju, pokreti mogu delovati toliko prirodno da je razlika između čoveka i robota jedva primetna. Visoka energetska efikasnost igra posebno važnu ulogu, s obzirom na to da su prostor i izvori energije ograničeni, a pogon mora da funkcioniše pouzdano.
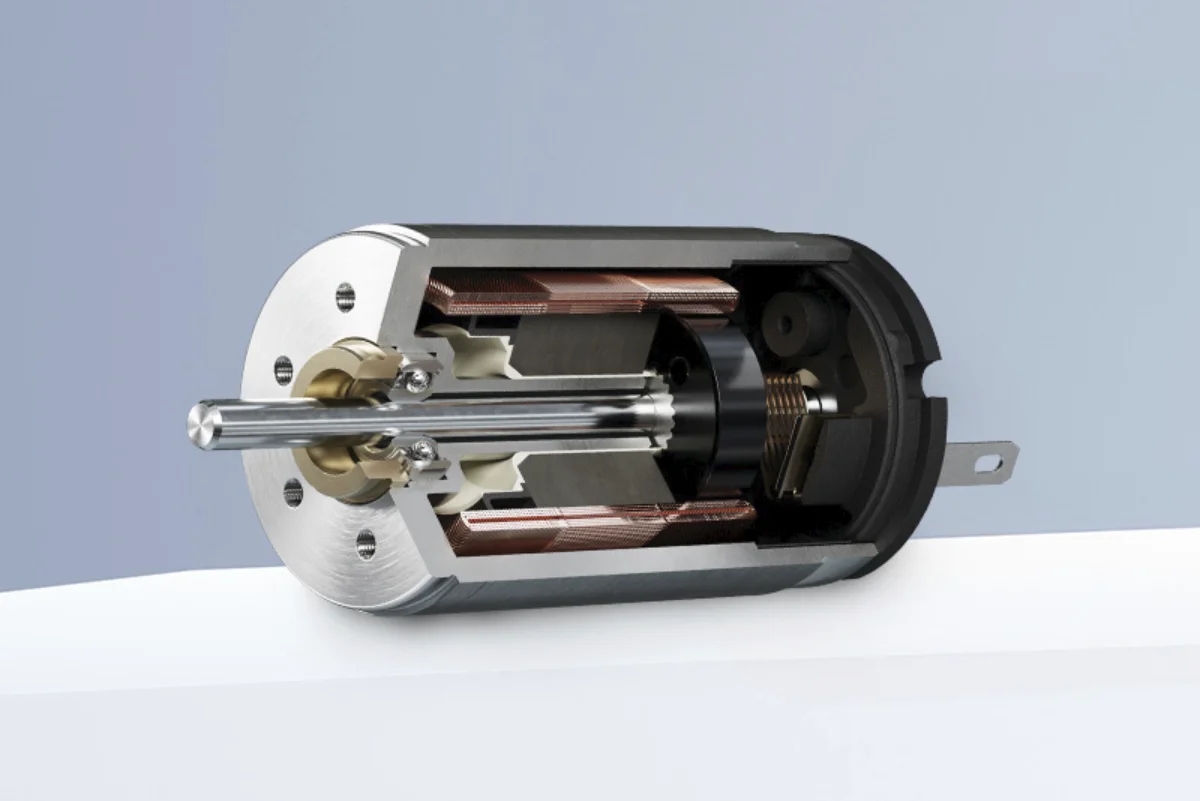
Da bi se prsti robotske ili protetske šake mogli pomerati pojedinačno, svaki prst pokreće jedan ili više aktuatora. Često se koristi više od 20 pogonskih jedinica po šaci kako bi se omogućili najsloženiji pokreti. Podrazumeva se da ovi pogonski sklopovi – koji se obično sastoje od motora, enkodera, planetarnog reduktora, vretena i kontrolera – moraju biti izuzetno kompaktni. Samo na taj način prsti se mogu pojedinačno postavljati u različite položaje za hvatanje – od nežnih pokreta do snažnog stiskanja. U kompaniji Faulhaber smatraju da su „DC motori iz FAULHABER SXR serije posebno pogodni za ovu zahtevnu primenu. Zahvaljujući inovativnoj geometriji namotaja, magnetima visokih performansi (napravljenim od retkih zemalja) i mogućnostima kombinovanja sa visokopreciznim planetarnim reduktorima, oni pružaju idealne uslove za upotrebu u veštačkim šakama.“
Pregršt mogućnosti
Kompanija FAULHABER poseduje decenijsko iskustvo u razvoju i proizvodnji pogonskih sistema visoke preciznosti i dobro poznaje specifične zahteve koje robotske šake i savremene proteze postavljaju pred tehnologiju. Mikromotori kompanije FAULHABER koriste se širom sveta u vrhunskim medicinskim protezama, kao i u robotskim sistemima. Oni omogućavaju snažne, precizne i dinamične pokrete u izuzetno malom prostoru. U kompaniji ističu da „Bilo da je reč o ljudskom telu ili humanoidnom robotu, kvalitet svakog pokreta počinje od odgovarajućeg pogona.“